デジタルフィルタ(移動平均・FIR・IIR) でじたるふぃるた
標本化した数列に遅延・定数倍・加算の演算をして出力を作るフィルタ。インパルス応答が有限長の FIR と、出力を帰還させる IIR がある。移動平均は FIR の代表で、直流を通し高い周波数を落とすローパス特性をもつ。
令和8年1月期 工学A 問14。3 点移動平均の差分方程式を z 変換し、H(z)=(1+z⁻¹+z⁻²)/3 に z=e^(jω) を入れて、振幅 |(1+2cos ω)/3|、位相 −ω(直線位相)、特性はローパス、の穴埋め。符号(+2cos ω、−ω)が肢の分かれ目。
アナログのフィルタはコイルとコンデンサで周波数を選びます。デジタルフィルタは、標本化した数列を「1 標本遅らせる」「定数を掛ける」「足す」の 3 つの演算だけで同じ働きをします。3 点移動平均なら、いまの値と 1 つ前、2 つ前の値を足して 3 で割るだけです。急な変化がならされるので、高い周波数ほど通りにくいローパスになります。
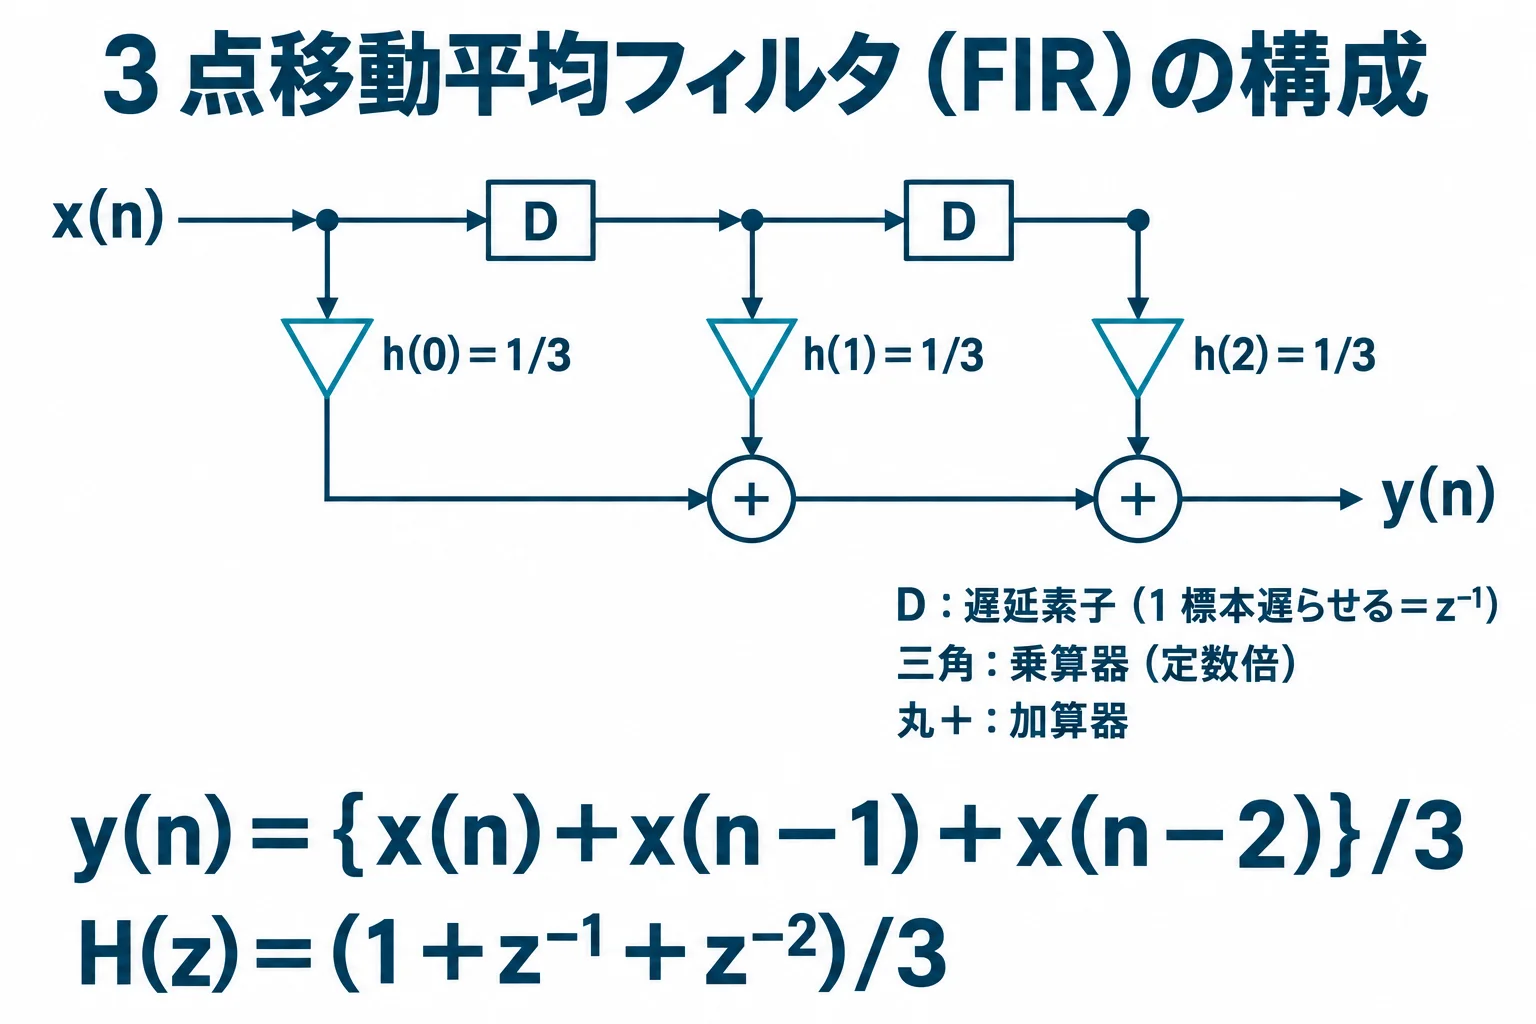
x(n) は入力、y(n) は出力、h(k) はインパルス応答(タップ係数)。畳み込み和と呼ぶ。h(k)=1/3 が 3 個なので 3 タップの FIR
1 標本の遅延は z⁻¹ を掛けることに対応する。z=e^(jω) を代入すると周波数特性になる(ω は正規化角周波数、標本化周波数が 2π に当たる)
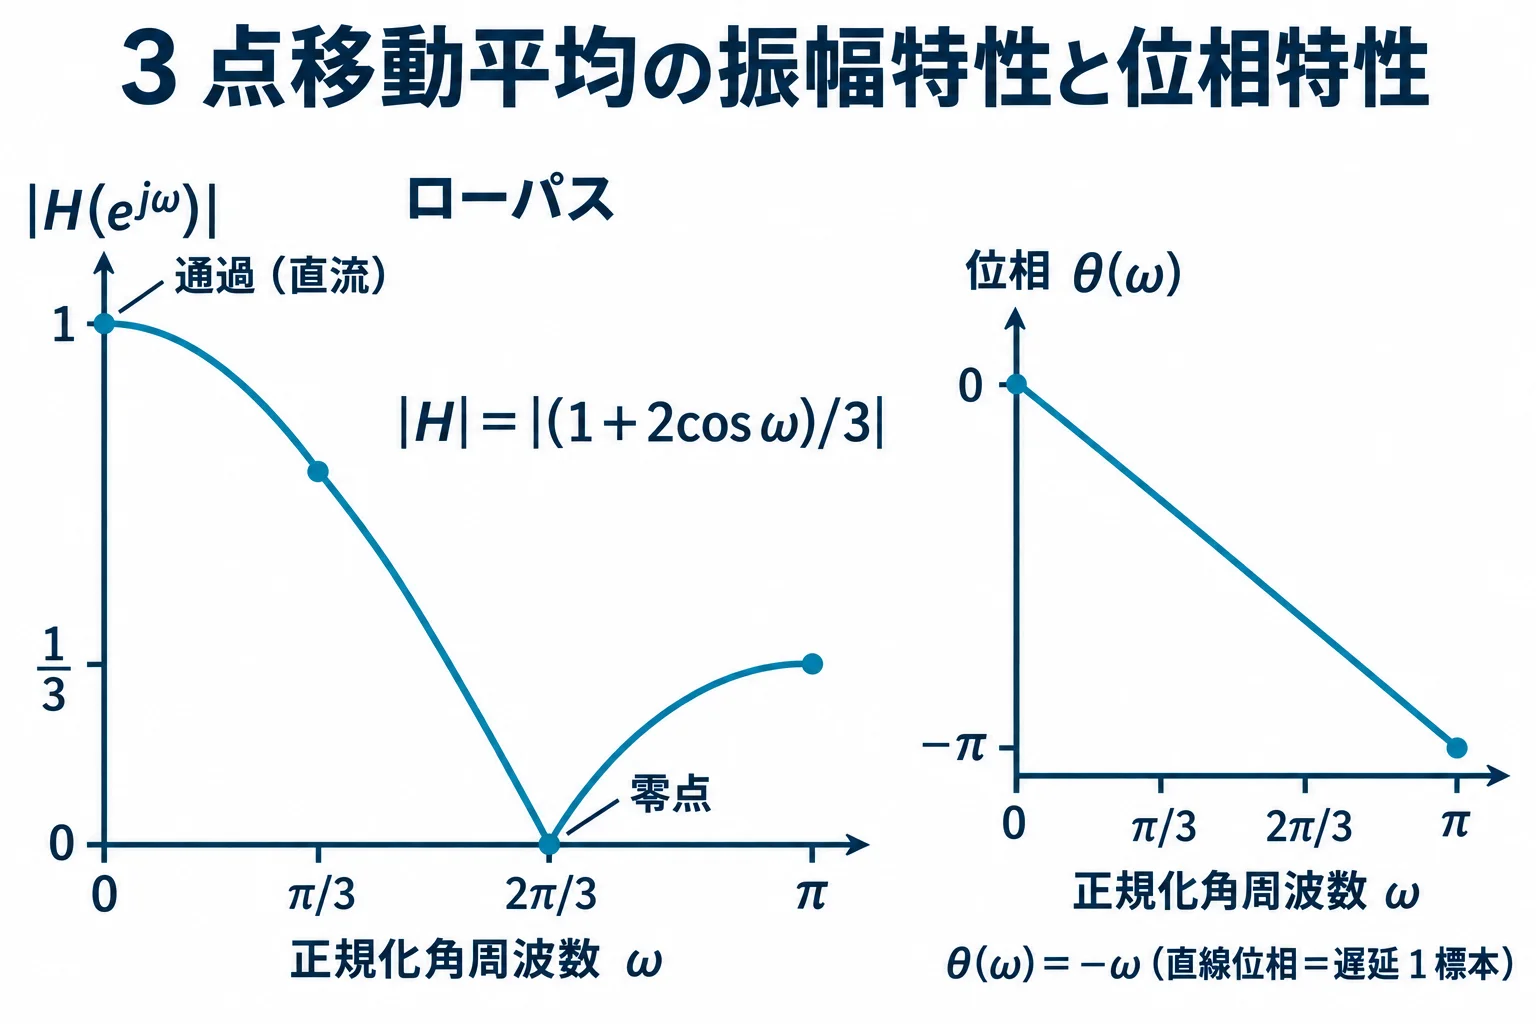
真ん中の項 e^(−jω) をくくり出すと、残りは e^(jω)+1+e^(−jω)=1+2cos ω の実数になる。位相が −ω の直線なので群遅延は 1 標本で一定(直線位相)
FIR と IIR の違い
典型問題の解き方(3 点移動平均の振幅特性と位相特性)
手順
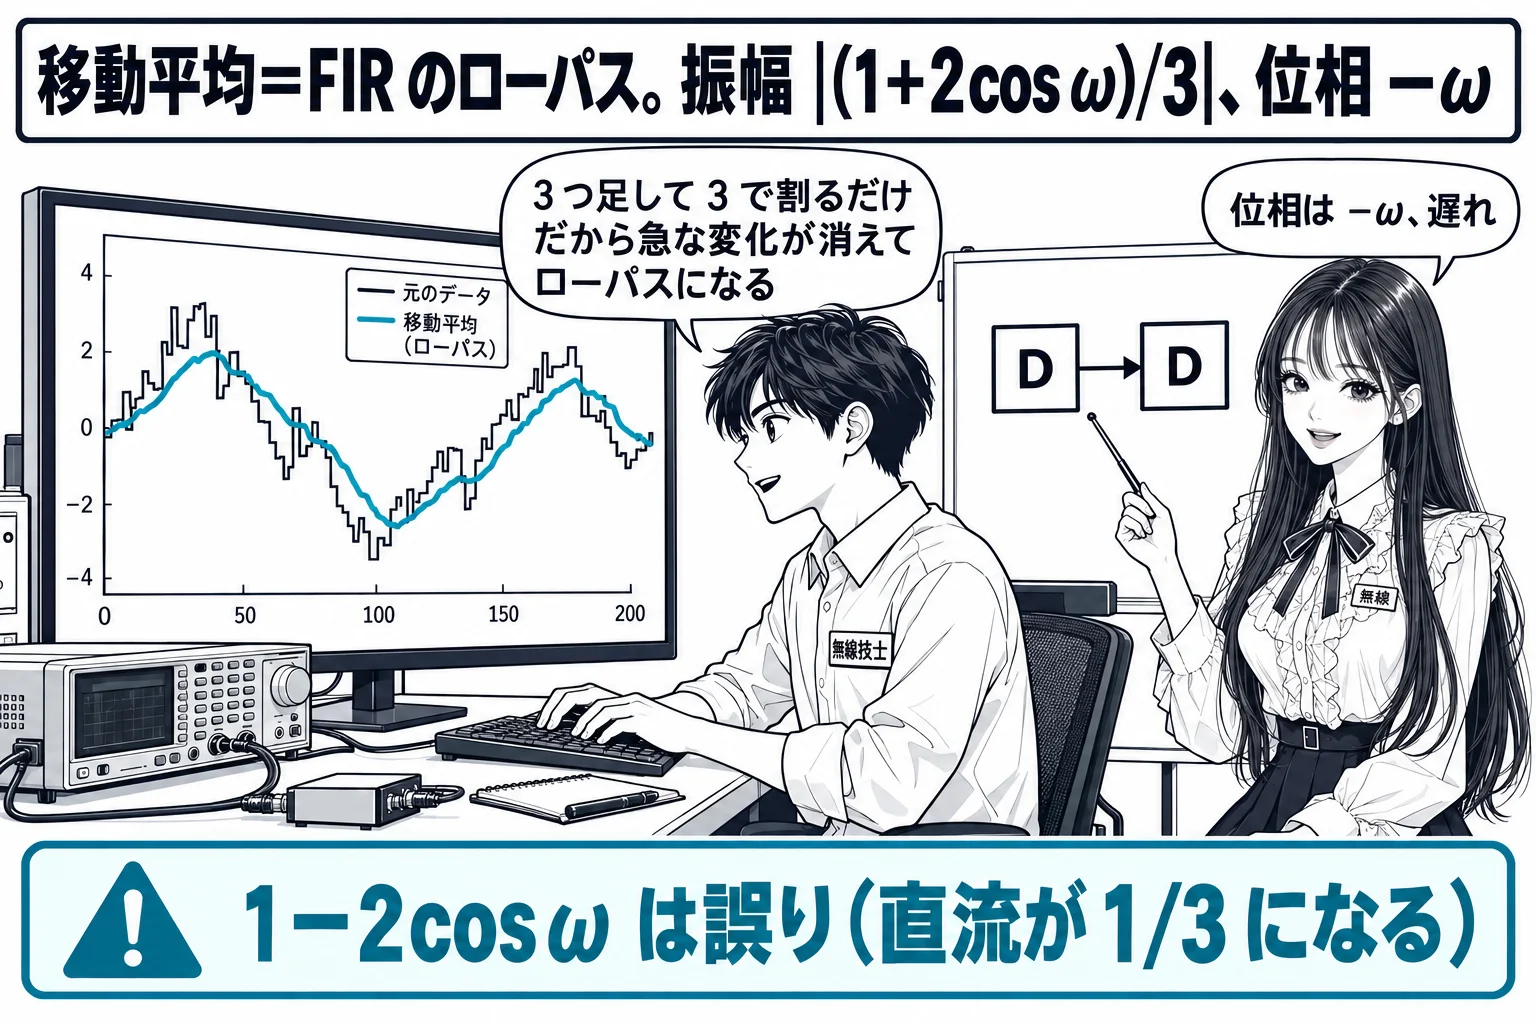
位相は −ω(遅れ) です。因果的な FIR は遅延しかないので +ω にはなりません。振幅は 1+2cos ω であって 1−2cos ω ではありません。1−2cos ω だと ω=0 で 1/3 になり、直流を素通しする移動平均の性質に反します。「移動平均はハイパス」も誤りです。
この用語を押さえる問題
次の記述は、デジタル信号処理等で用いられる移動平均フィルタの特性等について述べたものである。[ ]内に入れるべき字句の正しい組合せを下の番号から選べ。ただし、n は整数、ω を正規化角周波数、2 cos(ω)=e^(jω)+e^(−jω) とする。 (1) 移動平均フィルタ...
正答: A=ローパス B=|(1+2 cos(ω))/3| C=−ω
正答。H(e^(jω))=(1/3)(1+e^(−jω)+e^(−j2ω))=(1/3)e^(−jω)(e^(jω)+1+e^(−jω))=(1/3)e^(−jω)(1+2 cos ω)。よって振幅特性は |(1+2 cos ω)/3|、位相特性は θ(ω)=−ω(直線位相、1 サンプル遅延)。ω=0 で振幅 1、ω が大きくなると減少するので移動平均はローパス特性である。
この問題を解く問われた問題 2
- 一陸技 令和8年1月期 問14 次の記述は、デジタル信号処理等で用いられる移動平均フィルタの特性等について述べたものである。[ ]内に入れ...
- 一陸技 令和8年1月期 問13 次の記述は、デジタル無線方式に用いられるフェージング補償(対策)技術の一般的な特徴について述べたものである...